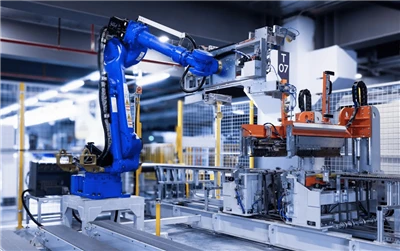
Tóm tắt điều hành:Việc đảm bảo an toàn vận hành trong các nhà máy đóng gói tự động đòi hỏi một phương pháp tiếp cận nghiêm ngặt, nhiều{0}}nhiều lớp để kiểm soát mối nguy. Việc triển khai hệ thống robot hoặc cobot xếp pallet công nghiệp đòi hỏi phải tuân thủ nghiêm ngặt các tiêu chuẩn toàn cầu, bao gồm ISO 12100, ISO10218-1/2, ISO/TS 15066 và ISO 13849-1. Kiến trúc bảo vệ an toàn hoàn chỉnh kết hợp hàng rào chu vi khóa liên động vật lý, công nghệ cảm biến quang học như màn chắn sáng an toàn và máy quét laser cũng như logic điều khiển PLC An toàn tiên tiến. Bằng cách thực hiện chính xác các đánh giá rủi ro, tính toán khoảng cách an toàn cũng như định cấu hình các chức năng ngắt và ngắt thông minh, các cơ sở đóng gói có thể duy trì công suất dây chuyền cao trong khi đạt được môi trường làm việc không gây hại và tuân thủ đầy đủ CE và OSHA.
1. Khung đánh giá rủi ro: Nền tảng của an toàn di động
Trước khi lắp đặt máy xếp pallet bằng robot, đội kỹ thuật phải tiến hành đánh giá rủi ro kỹ lưỡng theo tiêu chuẩn ISO 12100, tiêu chuẩn này quản lý sự an toàn của máy móc thông qua các nguyên tắc chung về thiết kế, đánh giá rủi ro và giảm thiểu rủi ro. Đánh giá rủi ro là một quá trình lặp đi lặp lại được áp dụng trong suốt quá trình thiết kế, tích hợp và vận hành.
Các bước đánh giá rủi ro chính
- Nhận dạng mối nguy hiểm:Xác định các mối nguy cơ tiềm ẩn về cơ, điện và vận hành trên tất cả các chế độ vận hành, bao gồm vận hành tự động, hướng dẫn thủ công, bảo trì và xử lý kẹt giấy.
- Ước tính rủi ro:Đánh giá mức độ nghiêm trọng của tổn thương tiềm ẩn, tần suất hoặc thời gian phơi nhiễm và khả năng tránh được tổn hại.
- Giảm rủi ro (Phương pháp ba{0}}bước):Áp dụng các biện pháp thiết kế an toàn vốn có để loại bỏ các cạnh sắc hoặc hạn chế tốc độ của robot, tích hợp các biện pháp bảo vệ như hàng rào vật lý và rèm chắn sáng, đồng thời cung cấp các dấu hiệu cảnh báo rõ ràng và quy trình đào tạo người vận hành.
Tổng quan về Tiêu chuẩn Toàn cầu
ISO 12100:Tập trung vào phương pháp đánh giá rủi ro chung và các nguyên tắc giảm thiểu rủi ro cho máy móc, được đánh giá thông qua ma trận ước tính rủi ro.
ISO 10218-1/2:Đặt ra các yêu cầu an toàn bắt buộc và tiêu chí thiết kế tế bào cho robot công nghiệp, hệ thống robot và tích hợp.
ISO/TS 15066:Cung cấp hướng dẫn cụ thể về vận hành robot cộng tác cũng như giới hạn công suất và lực dựa trên ngưỡng áp suất cơ sinh học.
ISO 13849-1:Phác thảo các phần liên quan đến an toàn-trong thiết kế và xác thực hệ thống điều khiển, xác định Mức hiệu suất chẳng hạn như PLd hoặc PLe.
IEC 62061:Quy định an toàn chức năng của các hệ thống điều khiển liên quan đến an toàn điện và điện tử-cho máy móc, được xác định theo Mức độ toàn vẹn về an toàn SIL2 hoặc SIL3.

2. Kiến trúc hàng rào và bảo vệ chu vi vật lý
Hàng rào chu vi vật lý cung cấp rào cản cứng chính ngăn chặn sự xâm nhập trái phép của con người vào phạm vi chuyển động nguy hiểm của cánh tay robot xếp pallet công nghiệp.
Yêu cầu thiết kế hàng rào chu vi
- Quy định chiều cao tối thiểu:Để tuân thủ ISO 13857, hàng rào bảo vệ cứng phải đứng ở độ cao tối thiểu 2.000 mm so với mặt sàn để ngăn người vận hành tiếp cận khu vực nguy hiểm.
- Giải phóng mặt bằng:Khung lưới phía dưới phải duy trì khoảng sáng gầm từ 150 đến 200 mm để ngăn nhân viên bò xuống trong khi cho phép dễ dàng rửa sạch và lau sàn.
- Kích thước khẩu độ lưới:Các lỗ hở của lưới phải ngăn ngón tay hoặc bàn tay tiếp cận các mối nguy hiểm về cấu trúc. Lưới thép tiêu chuẩn 50 x 50 mm yêu cầu khoảng cách an toàn tối thiểu là 200 mm với bất kỳ bộ phận cơ khí chuyển động nào.
Trình tự truy cập ô và khóa liên động
Trong quá trình vận hành tiêu chuẩn, ô robot được khóa hoàn toàn. Khi người vận hành yêu cầu nhập thông qua bảng điều khiển HMI, hệ thống điều khiển sẽ bắt đầu giảm tốc độ được kiểm soát. Sau khi hệ thống kích hoạt trạng thái Tắt mô-men xoắn an toàn và xác minh chuyển động bằng 0, phím-bị mắc kẹt hoặc khóa liên động điện từ sẽ giải phóng cổng truy cập, cho phép nhập thủ công an toàn vào buồng.
Tất cả các cửa ra vào được tích hợp vào hàng rào chu vi vật lý phải được trang bị công tắc khóa liên động an toàn kênh đôi có tính năng khóa bảo vệ. Công tắc an toàn khóa điện từ-giúp khóa các cửa ra vào cho đến khi rô-bốt dừng hẳn. Hệ thống khóa liên động-bị mắc kẹt yêu cầu người vận hành phải tháo chìa khóa an toàn vật lý khỏi bảng điều khiển cổng trước khi mở cửa và việc mang chìa khóa này vào phòng giam sẽ ngăn bên thứ ba đóng cửa và khởi động lại chế độ tự động-khi có nhân viên ở bên trong.
3. Bảo vệ quang học: Rèm sáng và máy quét laze
Khi các rào cản vật lý hạn chế các đường vận chuyển thức ăn vào hoặc ra khỏi pallet, các thiết bị cảm biến-hiện diện quang học sẽ cung cấp thiết bị bảo vệ nhạy cảm điện-hoạt động.
Màn chắn sáng an toàn (Loại 4, PL e)
Màn chắn sáng an toàn chiếu một loạt tia hồng ngoại qua các lối vào. Sự gián đoạn của bất kỳ chùm tia nào sẽ gửi tín hiệu dừng ngay lập tức đến PLC an toàn. Tính năng bảo vệ ngón tay sử dụng độ phân giải 14-mm và được lắp đặt gần các điểm kẹp nguy hiểm như phần cuối-của{10}}tay kẹp dụng cụ. Bảo vệ tay sử dụng độ phân giải 30 mm làm cấu hình tiêu chuẩn xung quanh băng tải. Lưới kiểm soát truy cập và phát hiện cơ thể sử dụng thiết lập đa chùm tia có độ phân giải 300 đến 500 mm để bảo vệ lối vào chu vi.
Máy quét Laser an toàn (Bảo vệ khu vực)
Máy quét laze an toàn sử dụng phản xạ tia laze Thời gian-của{1}}bay để giám sát các khu vực sàn 2D xung quanh hệ thống robot xếp hàng. Chúng cho phép chuyển đổi vùng động. Khi người vận hành tiếp cận vùng cảnh báo, máy quét sẽ kích hoạt cảnh báo bằng âm thanh và báo hiệu cho bộ điều khiển robot giảm tốc độ xuống mức an toàn. Nếu người vận hành bước gần hơn vào vùng bảo vệ bên trong, máy quét sẽ thực hiện dừng an toàn loại 0 hoặc loại 1 ngay lập tức.
4. Tính khoảng cách an toàn (Tuân thủ ISO 13855)
Việc đặt màn chắn sáng an toàn quá gần cánh tay robot xếp pallet công nghiệp sẽ tạo ra mối nguy hiểm nghiêm trọng về an toàn vì người vận hành có thể tiếp cận vùng chuyển động nguy hiểm trước khi cánh tay robot dừng hẳn.
Khoảng cách an toàn tối thiểu được tính theo tiêu chuẩn ISO 13855 sử dụng công thức tiêu chuẩn hóa. Khoảng cách cần thiết bằng tốc độ tiếp cận của con người nhân với tổng thời gian dừng của hệ thống, cộng với khoảng cách thâm nhập bổ sung dựa trên độ phân giải của cảm biến. Tốc độ tiếp cận của con người thường được đặt thành 1.600 mm/giây khi tiếp cận cơ thể hoặc 2.000 mm/giây khi chuyển động tay. Tổng thời gian thực hiện dừng hệ thống kết hợp thời gian phản hồi của cảm biến quang, xử lý logic PLC an toàn và cơ cấu dừng bộ truyền động của bộ điều khiển rô-bốt. Khoảng cách xuyên thấu bổ sung tính đến khoảng cách mà một bàn tay hoặc bộ phận cơ thể có thể xuyên qua các chùm ánh sáng trước khi xảy ra phát hiện.
Trong kịch bản ứng dụng thực tế, nếu tốc độ tiếp cận của con người là 1.600 mm/giây, tổng thời gian phản hồi dừng hệ thống kết hợp là 0,35 giây và độ sâu thâm nhập cho phép đối với lưới phát hiện cơ thể là 850 mm, phép tính nhân 1.600 với 0,35 để thu được 560 mm. Việc bổ sung giới hạn xuyên thấu 850 mm sẽ tạo ra khoảng cách an toàn tối thiểu bắt buộc là 1.410 mm. Do đó, màn chắn sáng phải được lắp cách xa đường nguy hiểm quét robot gần nhất ít nhất 1.410 mm.
5. Chiến lược chuyển tiếp vật liệu: Chức năng tắt tiếng và xóa trống
Dây chuyền đóng gói tự động phải cho phép các chồng pallet đã hoàn thiện hoặc các pallet trống đi qua các lỗ hở ở chu vi mà không kích hoạt các điểm dừng khẩn cấp giả, đồng thời vẫn phát hiện được sự xâm nhập của con người.
Chức năng ngắt tiếng (Bỏ qua tạm thời)
Tắt tiếng là phương pháp bỏ qua tạm thời giúp tạm thời vô hiệu hóa màn sáng trong quá trình nhập hoặc thoát vật liệu bằng cách sử dụng logic-mắt ảnh. Hệ thống dựa trên các cảm biến quang điện kiểu-chéo (Tắt tiếng X) hoặc song song (L-Tắt) để nhận dạng hình dạng và tốc độ cụ thể của pallet đi ra. Lợi ích chính của việc tắt tiếng là cho phép chuyển tải toàn bộ pallet ra khỏi ô không bị gián đoạn, nhưng hạn chế chính của nó là yêu cầu trình tự thời gian nghiêm ngặt để ngăn chặn con người theo sát phía sau pallet.
Chức năng xóa trống (Tắt không gian)
Làm trống là một phương pháp vô hiệu hóa không gian trong đó các chùm tia cụ thể của màn ánh sáng bị vô hiệu hóa khi các vật thể cố định đi qua trường quang. Khoảng trống cố định liên tục bỏ qua các giá đỡ kết cấu cố định hoặc khung giường lăn. Khoảng trống nổi bỏ qua các vật thể chuyển động có kích thước xác định trong khi vẫn duy trì khả năng bảo vệ chùm tia bên trên và bên dưới vật thể. Hạn chế chính của việc xóa khoảng trống là độ phân giải hiệu quả của cảm biến giảm xuống, đòi hỏi khoảng cách an toàn tối thiểu phải tính toán lại.
6. Hệ thống kiểm soát an toàn chức năng: ISO 13849-1 (PLd so với PLe)
Việc kết nối các thiết bị an toàn với PLC tiêu chuẩn, không{0}}an toàn là vi phạm nghiêm trọng về tuân thủ. Các hệ thống robot xếp hàng hiện đại bắt buộc phải có kiến trúc kiểm soát an toàn chức năng được chứng nhận theoISO 13849-1.
Mức Hiệu suất cần thiết được xác định bằng cách đánh giá mức độ nghiêm trọng của thương tích, tần suất tiếp xúc và khả năng tránh tổn hại. Do tải trọng cao từ 20 đến hơn 300 kg và tốc độ di chuyển của cánh tay cao, các ô xếp pallet bằng rô-bốt hầu như bắt buộc phải sử dụng PLd hoặc PLe theo kiến trúc Loại 3 hoặc Loại 4.
Trong cấu trúc điều khiển an toàn Loại 3 hoặc Loại 4, tín hiệu đầu vào kênh đôi-từ rèm sáng, khóa liên động cổng và nút dừng khẩn cấp được đưa trực tiếp vào PLC An toàn hoặc bộ điều khiển an toàn chuyên dụng. Bộ điều khiển an toàn thực hiện giám sát chéo-không an toàn và xử lý logic dự phòng. Sau đó, nó gửi tín hiệu đầu ra kênh đôi-đến bộ truyền động an toàn, chẳng hạn như công tắc tơ chính kép hoặc đầu vào Tắt mô-men xoắn an toàn của bộ điều khiển rô-bốt.
Các chức năng an toàn chính trong bộ điều khiển robot
- Tắt mô-men xoắn an toàn (STO):Cắt điện cho động cơ robot mà không tắt bộ điều khiển điện tử, ngăn chặn việc khởi động lại cơ học bất ngờ.
- Dừng vận hành an toàn (SOS):Giám sát bộ mã hóa khớp robot để đảm bảo cánh tay vẫn đứng yên hoàn toàn trong khi vẫn duy trì toàn bộ mô-men xoắn giữ động cơ.
- Một cách an toàn-Tốc độ giới hạn (SLS):Giới hạn tốc độ tối đa của Điểm trung tâm công cụ trong chế độ hướng dẫn hoặc giảm-tốc độ thao tác thủ công, thường ở mức 250 milimét/giây trở xuống.
7. Robot cộng tác so với tế bào công nghiệp nặng
Việc lựa chọn giữa máy xếp pallet bằng rô-bốt cộng tác và cánh tay công nghiệp-tốc độ cao truyền thống sẽ thay đổi về cơ bản các yêu cầu an toàn của tế bào.
Máy xếp pallet cộng tác (Cobot)
- Cơ chế an toàn chính:Giới hạn công suất và lực (PFL) thông qua cảm biến mô-men xoắn khớp.
- Tiêu chuẩn tập trung:Được quản lý chủ yếu bởi ISO/TS 15066 và ISO 10218-1.
- Điểm Pinch và An toàn EOAT:Sử dụng kẹp có đệm mềm và các điểm dừng giới hạn lực.
- Tốc độ hoạt động & Dấu chân:Bị giới hạn ở tốc độ thấp dưới 1,0 mét/giây trong chế độ cộng tác, cung cấp kích thước siêu nhỏ gọn thường yêu cầu tối thiểu hoặc không cần bảo vệ.
- Khả năng chịu tải:Thông thường dao động từ 8 đến 25 kg.
Tế bào robot công nghiệp
- Cơ chế an toàn chính:Hàng rào chu vi lồng vào nhau và rèm chắn sáng chủ động.
- Tiêu chuẩn tập trung:Được quản lý bởi ISO 10218-1/2 và ISO 13849-1.
- Điểm Pinch và An toàn EOAT:Sử dụng dụng cụ kẹp được bảo vệ cơ học với lực kẹp cao.
- Tốc độ hoạt động & Dấu chân:Hoạt động ở tốc độ tối đa không hạn chế trên 2,5 mét mỗi giây, đòi hỏi diện tích lớn cho toàn bộ phạm vi có rào chắn.
- Khả năng chịu tải:Phạm vi từ 50 kg đến hơn 800 kg.
Cobot chỉ an toàn khi có công cụ và tải trọng của nó. Nếu cobot giữ một-khay tôn có cạnh sắc hoặc pallet gỗ nặng thì một cú va chạm trực tiếp vẫn có thể gây ra chấn thương nghiêm trọng. Đánh giá rủi ro đầy đủ theo tiêu chuẩn ISO 12100 vẫn là bắt buộc ngay cả đối với các tế bào cobot không có hàng rào.
8.-Ma trận khắc phục sự cố an toàn tại chỗ dành cho kỹ sư nhà máy
Ngay cả với phần cứng an toàn đã được chứng nhận, việc lắp đặt không đúng cách hoặc sai lệch cảm biến sẽ dẫn đến ngắt kết nối di động và thời gian ngừng hoạt động không mong muốn.
Chẩn đoán hệ thống an toàn chung
- Sự vấp ngã bức màn ánh sáng không liên tục:Thường do rung động từ các băng tải gần đó gây ra sự dịch chuyển căn chỉnh quang học. Để giải quyết vấn đề này, hãy gia cố các trụ gắn bằng tấm giảm-chống rung và-căn chỉnh lại trục quang bằng công cụ laze.
- Lỗi tắt tiếng khi thoát pallet:Xảy ra khi cảm biến ngắt được kích hoạt không theo trình tự hoặc do hình dạng pallet không đều. Khắc phục vấn đề này bằng cách làm sạch các mặt thấu kính quang điện và hiệu chỉnh lại các góc giao nhau của cảm biến tắt tiếng X và cửa sổ hẹn giờ PLC.
- An toàn PLC chéo{0}}Lỗi mạch:Cho biết hiện tượng đoản mạch giữa-các kênh đầu vào an toàn kênh đôi. Kiểm tra các khối đầu cuối nối dây tại hiện trường xem có dây bị chèn ép không và thay thế các đường cáp bị hỏng bằng cáp xoắn đôi-được bọc chắn.
- Robot từ chối tự động-Bắt đầu sau khi đóng cổng:Điều này thường xảy ra do bộ điều khiển an toàn yêu cầu đặt lại theo cách thủ công trước khi khởi động lại logic-chế độ tự động. Xác nhận rằng người vận hành đã thực hiện trình tự nút đặt lại thủ công từ bên ngoài ô và xác minh-trạng thái khóa điện từ bảo vệ trên HMI.
- Máy quét Laser dừng sai do bụi:Nguyên nhân là do bụi tích tụ trên cửa sổ ống kính quang học gây ra ngưỡng khoảng cách. Lau cửa sổ máy quét bằng cách sử dụng-khăn lau tĩnh điện và điều chỉnh dung sai trường đường viền của máy quét trong phần mềm.
9. Danh sách kiểm tra vận hành và kiểm tra an toàn (FAT/SAT)
Trước khi bàn giao một ô xếp pallet tự động cho nhân viên sản xuất, các kỹ sư an toàn phải hoàn thành và ký tên vào danh sách kiểm tra xác nhận an toàn chức năng:
- E-Kiểm tra mạch dừng:Nhấn từng nút Dừng khẩn cấp trên HMI, hướng dẫn mặt dây chuyền và cột hàng rào riêng lẻ để xác nhận phản hồi Tắt mô-men xoắn an toàn ngay lập tức.
- Chức năng khóa liên động an toàn:Xác minh rằng việc mở bất kỳ cổng hàng rào vật lý nào sẽ ngay lập tức dừng chuyển động của robot và ngăn chặn việc mở chốt trong khi vận hành.
- Xác minh khoảng cách dừng rèm ánh sáng:Thực hiện kiểm tra xâm nhập vật lý bằng cách sử dụng thiết bị đo thời gian dừng-để xác minh rằng khoảng cách vật lý đáp ứng hoặc vượt mức tối thiểu ISO 13855 được tính toán.
- Kiểm tra lỗi logic tắt tiếng:Cố ý phá vỡ các chùm tia sáng ra khỏi trình tự tắt tiếng thích hợp để xác nhận hệ thống kích hoạt dừng an toàn cứng.
- Kiểm tra vị trí đặt lại thủ công:Đảm bảo tất cả các nút đặt lại an toàn thủ công được đặt ngay bên ngoài khu vực nguy hiểm, với tầm nhìn đầy đủ, không bị cản trở toàn bộ bên trong tế bào.
- Kiểm tra biển báo và cảnh báo trực quan:Xác minh rằng nhãn-điện áp cao, dấu hiệu cảnh báo chuyển động của rô-bốt và đèn hiệu trạng thái trực quan đều hiển thị rõ ràng và đầy đủ chức năng.
10. Nghị định thư tóm tắt dành cho người quản lý nhà máy
Việc xây dựng một tế bào rô-bốt xếp pallet công nghiệp có hiệu suất cao và tuân thủ đầy đủ-đòi hỏi phải cân bằng hiệu quả hoạt động với việc giảm thiểu rủi ro một cách nghiêm ngặt.
Trước tiên, hãy sớm tiến hành Đánh giá rủi ro ISO 12100 trong giai đoạn bố trí kỹ thuật để tránh việc thiết kế lại ô ở giai đoạn cuối{1}} tốn kém. Thứ hai, kết hợp biện pháp bảo vệ vật lý cứng rắn xung quanh với rèm chắn sáng an toàn Loại 4 đã được chứng nhận và máy quét laze an toàn để đảm bảo các điểm ra vào. Thứ ba, luôn tính toán khoảng cách an toàn tối thiểu theo ISO 13855 để đảm bảo hiệu suất dừng phù hợp với tốc độ tiếp cận của con người. Cuối cùng, triển khai kiến trúc điều khiển an toàn kênh kép PLd/PLe Loại 3 hoặc 4 thông qua PLC an toàn chuyên dụng.
Bằng cách thiết lập kiến trúc an toàn nhiều lớp, mạnh mẽ, các cơ sở đóng gói có thể bảo vệ nhân viên, vượt qua các cuộc kiểm tra tuân thủ quy định mà không bị chậm trễ và đạt được sản xuất dài hạn không bị gián đoạn.